Domain wissenschaftliche-publikation.de kaufen?
Wir ziehen mit dem Projekt
wissenschaftliche-publikation.de um.
Sind Sie am Kauf der Domain
wissenschaftliche-publikation.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain wissenschaftliche-publikation.de kaufen?
Wie wirkungsvoll ist das Peer-Review-Verfahren bei der Sicherstellung der Qualität wissenschaftlicher Forschung?
Das Peer-Review-Verfahren ist ein wichtiger Schritt zur Sicherstellung der Qualität wissenschaftlicher Forschung, da es die Überprüfung und Bewertung von Forschungsarbeiten durch unabhängige Experten ermöglicht. Es hilft, Fehler und Mängel in Studien aufzudecken, bevor sie veröffentlicht werden. Allerdings ist es nicht fehlerfrei und kann auch zu Verzögerungen bei der Veröffentlichung führen. **
Wie erkenne ich Peer Review Artikel?
Peer-Review-Artikel sind wissenschaftliche Artikel, die vor der Veröffentlichung von unabhängigen Experten überprüft wurden, um deren Qualität und Richtigkeit sicherzustellen. Du kannst Peer-Review-Artikel anhand von Angaben wie "Peer-Reviewed", "Refereed", "Reviewed by experts" oder ähnlichen Formulierungen in der Zeitschrift oder auf der Website erkennen. Zudem sind in der Regel die Namen und Institutionen der Gutachter am Ende des Artikels aufgeführt. Peer-Review-Artikel enthalten auch eine ausführliche Literaturangabe und eine Methode, wie die Studie durchgeführt wurde. Es ist wichtig, auf solche Artikel zurückzugreifen, da sie eine höhere Glaubwürdigkeit und Qualität aufweisen. **
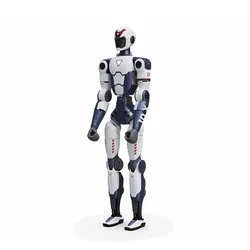

Ähnliche Suchbegriffe für Unitree-R1-Base
Top-Angebote
Produkte zum Begriff Unitree-R1-Base:
-
UNITREE R1 EDU 6 - Unitree R1 EDU U6 - Humanoider RoboterUnitree R1 Serie – humanoider Forschungsroboter Die Unitree R1 Serie umfasst eine Reihe humanoider Roboter, die für Forschung, Lehre und Entwicklung im Bereich künstliche Intelligenz und Robotik ausgelegt sind. Alle Modelle teilen eine identische Grundarchitektur mit zweibeinigem Aufbau, modularer Elektronik und integrierter Sensorik. Sie unterscheiden sich je nach Variante in Prozessorleistung, Freiheitsgraden, Sensorik und der Möglichkeit zur Programmierung. Durch die modulare Struktur und standardisierte Schnittstellen ist die Serie sowohl für experimentelle Projekte als auch für Lehranwendungen geeignet. Modellübersicht: R1 Base , 24 DOF, 8-Kern-CPU, Stereo-Kamera, keine Sekundärentwicklung, nicht programmierbar. R1 Edu U1 , +40 Tops KI-Rechenleistung, High- und Low-Level-Programmierung, Unterstützung für Simulationen (z. B. Isaac SIM). R1 Edu U2 , +2 DOF im Kopf (insgesamt 26), 100 Tops KI-Rechenleistung. R1 Edu U3 , Zwei Dex3-1 Dreifingerhände (ohne Tastsensorik), gesamt 40 DOF. R1 Edu U4 , Wie U3, jedoch mit Tastsensorik in den Händen. R1 Edu U5 , Zwei Revo 2 Basic Fünffingerhände, gesamt 38 DOF. R1 Edu U6 , Wie U5, jedoch Revo 2 Touch mit Tastsensorik. Modulare Bauweise , Die gemeinsame Plattform erlaubt den Austausch von Komponenten und erleichtert Upgrades zwischen den Modellen. Robuste Mechanik , Alle Varianten nutzen ein internes Kabelführungssystem und eine aktive Luftkühlung für stabilen Dauerbetrieb. Sensorintegration , Stereo-Kameras, Mikrofon-Arrays und Lautsprecher ermöglichen Wahrnehmung und Interaktion mit der Umgebung. Hochpräzise Aktuatoren , Jede Achse wird von kompakten Servomotoren mit präziser Rückmeldung angesteuert. Kommunikation , WiFi 6 und Bluetooth 5.2 sind in allen Versionen integriert, um kabellose Steuerung und Datenübertragung zu ermöglichen. Energieversorgung , Wechselbare Lithium-Akkus sichern eine Laufzeit von bis zu etwa einer Stunde und können im laufenden Betrieb getauscht werden. Technische Daten (Basismodell R1 Base): Maße stehend (L×B×H): ca. 1210 × 357 × 190 mm Gewicht mit Batterie: ca. 25 kg Gesamtfreiheitsgrade: 24 DOF (modellabhängig bis 40 DOF) Recheneinheit: 8-Kern CPU bis 100 Tops KI-Rechenleistung (modellabhängig) Beinlänge (Oberschenkel + Unterschenkel): ca. 0,675 m Armspannweite: ca. 0,435 m Konnektivität: WiFi 6, Bluetooth 5.2 Betriebsdauer: ca. 1 Stunde pro Akkuladung Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads. Anwendungsbereiche: Forschung und Entwicklung im Bereich humanoider Robotik und künstlicher Intelligenz Lehre und Ausbildung an Hochschulen und Forschungseinrichtungen Simulation, Bewegungsanalyse und Steuerungsentwicklung Interaktive Demonstrationen oder Robotik-Workshops Lieferumfang (modellabhängig): 1× Unitree R1 Roboter (je nach Variante Base oder Edu) 1× Controller 1× Batterie (Lithium-Akku, wechselbar) 1× Ladegerät 1× Bedienungsanleitung33200,00 €*Versand: 51,65 €Sichere Weiterleitung zum Anbieter
-
Grammatica di base dell'italianoGrammatica di base dell'italiano , La prima grammatica cognitiva dell'italiano , Zündschlösser > Elektro- & Zündungssensoren & -schalter , Erscheinungsjahr: 20160201, Produktform: Kartoniert, Seitenzahl/Blattzahl: 311, Keyword: Grammatik; Italienisch; Sekundarstufe I; VHS, Fachschema: Italienisch / Schulbuch~Fremdsprachenunterricht, Sprache: Italienisch, Bildungszweck: für die Erwachsenenbildung~für die Sekundarstufe I~Für die Gesamtschule~Für das Gymnasium~Für die Hauptschule~Für die Realschule, Altersempfehlung / Lesealter: 23, Genaues Alter: ERW, Warengruppe: HC/Schulbücher, Fachkategorie: Unterricht und Didaktik: Moderne Sprachen: Fremdsprachenerwerb, Schulform: ERW GES GYM HAS RES SEK, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Klett Sprachen GmbH, Verlag: Klett Sprachen GmbH, Verlag: Klett, Ernst, Sprachen GmbH, Länge: 208, Breite: 294, Höhe: 15, Gewicht: 900, Produktform: Kartoniert, Genre: Schule und Lernen, Genre: Schule und Lernen, Herkunftsland: SPANIEN (ES), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Internationale Lagertitel, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Schulform: Erwachsenenbildung, Gesamtschule, Gymnasium, Hauptschule, Realschule, Sekundarschule (alle kombinierten Haupt- und Realschularten), Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, Unterkatalog: Schulbuch,25,50 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 BASE - G1 Base - Humanoider Roboter, BasicUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.25125,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
UNITREE H2 BASE - H2 Basic - humanoider ForschungsroboterUnitree H2 - Vollgroßer humanoider Roboter für Forschung, Entwicklung und Physical AI Der Unitree H2 ist eine vielseitige Familie vollgroßer humanoider Roboter für Forschung, Lehre, KI-Entwicklung und anspruchsvolle Anwendungen im Bereich Physical AI. Je nach Variante eignet er sich für Bewegungsforschung, Mensch-Roboter-Interaktion, autonome Systeme sowie Greif- und Manipulationsaufgaben. Mit einer Stehhöhe von ca. 1,82 m, einem Gewicht von rund 70 kg und einem bionischen Gesicht verbindet der H2 eine menschenähnliche Erscheinung mit hoher Beweglichkeit und leistungsfähiger Aktorik. Die Grundplattform verfügt über 31 Freiheitsgrade, darunter zwölf in den Beinen, 14 in den Armen, drei in der Taille und zwei im Kopf. Das Chassis besteht aus Luftfahrt-Aluminium, Titanlegierung und hochfestem Konstruktionskunststoff. Industrielle Kreuzrollenlager und trägheitsarme PMSM-Gelenkmotoren ermöglichen präzise und reaktionsschnelle Bewegungen. Dabei erreicht der H2 maximale Gelenkdrehmomente von bis zu 120 N·m in den Armen und bis zu 360 N·m in den Beinen. Zur Grundausstattung gehören bionische Weitwinkel-Stereokameras, Array-Mikrofone, Wi-Fi 6 und Bluetooth 5.2. Der schnellwechselbare Lithium-Ionen-Akku mit 0,972 kWh ermöglicht eine Laufzeit von rund drei Stunden. Die Modellfamilie reicht von der vorführungsorientierten Basisversion über die entwicklungsoffene H2 EDU Standard bis zu den H2 EDU Smart Varianten mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden. Abhängig von der Konfiguration stehen bis zu 73 Freiheitsgrade, taktile oder visuo-taktile Sensorik, Handgelenkkameras und zusätzliche High-Compute-Module zur Verfügung. Hinweise zu Varianten (Stand 08/2026) H2 – Basismodell H2 Basis: Vorführungsorientierte Ausführung mit 31 DOF, bionischem Gesicht und Intel-Core-i5-Basisrechner. Ohne Hände, zusätzliches High-Compute-Modul und Unterstützung für Sekundärentwicklung. H2 EDU – Entwicklungsplattform H2 EDU Standard: Entwicklungsoffene Ausführung mit 31 DOF, PC1 mit Intel Core i5 und PC2 mit Intel Core i7. Geschicklichkeitshände, Handgelenkkameras und zusätzliche High-Compute-Module sind optional erhältlich. H2 EDU Smart – Basis: EDU Standard H2 EDU Smart A: Zwei Dex1-1-Plus-Greifer mit jeweils einem DOF, einstellbarer Greifkraft von 5–120 N und RS485-Schnittstelle, insgesamt 33 DOF. H2 EDU Smart B: Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik mit jeweils sieben DOF und USB-Schnittstelle, insgesamt 45 DOF. H2 EDU Smart C: Zwei taktile Dex3-1-Dreifingerhände mit jeweils sieben DOF und 33 Sensoren pro Hand, insgesamt 45 DOF. H2 EDU Smart D: Zwei Dex5-1-Fünffingerhände ohne taktile Sensorik mit jeweils 16 DOF, 10 N Fingerspitzenkraft und USB-2.0-Schnittstelle, insgesamt 63 DOF. H2 EDU Smart E: Zwei taktile Dex5-1P-Fünffingerhände mit jeweils 16 DOF und 94 Sensoren pro Hand, insgesamt 63 DOF. H2 EDU Smart F: Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart G: Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik und jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart H: Zwei Inspire DFQ Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart I: Zwei taktile Inspire E2 Fünffingerhände mit jeweils sechs DOF und 17 Sensoren pro Hand, insgesamt 43 DOF. H2 EDU Smart J: Zwei BrainCo Revo 3 U21 Fünffingerhände ohne taktile Sensorik mit jeweils 21 DOF, insgesamt 73 DOF. H2 EDU Smart K: Zwei taktile BrainCo Revo 3 U21T Fünffingerhände mit jeweils 21 DOF und einer angegebenen Kraftauflösung von 0,01 N, insgesamt 73 DOF. H2 EDU Smart L: Zwei visuo-taktile BrainCo Revo 3 U21VT Fünffingerhände mit jeweils 21 DOF und einer angegebenen räumlichen Auflösung von 130 μm, insgesamt 73 DOF. H2 EDU Smart M: Zwei Wuji Hand 2 Fünffingerhände ohne taktile Sensorik mit jeweils 20 DOF, Ethernet-Schnittstelle und mindestens 15 N Fingerspitzenkraft, insgesamt 71 DOF. Merkmale Menschenähnliche Bauweise: Vollgroße humanoide Plattform mit ca. 1,82 m Stehhöhe, bionischem Gesicht und rund 70 kg Gewicht. Variable Beweglichkeit: Je nach Körper- und Handkonfiguration 31 bis 73 Freiheitsgrade. Leistungsstarke Aktorik: Maximale Gelenkdrehmomente bis 120 N·m in den Armen und bis 360 N·m in den Beinen. Hohe Armtraglast: Nenntraglast bis ca. 7 kg und Spitzentraglast bis ca. 15 kg. Intelligente Wahrnehmung: Bionische Weitwinkel-Stereokameras und Array-Mikrofone sowie bei EDU-Smart-Modellen zusätzliche Handgelenkkameras. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler oder visuo-taktiler Sensorik. Erweiterbare Rechenleistung: EDU-Plattform mit mehreren Rechnereinheiten und optionalen High-Compute-Modulen für KI- und Entwicklungsanwendungen. Anwendung & Nutzen Forschung und Physical AI: Entwicklung und Erprobung lernfähiger, verkörperter KI-Systeme und humanoider Bewegungsmodelle. Lehre und Ausbildung: Praxisnahe Plattform für Hochschulen, Forschungseinrichtungen und Robotiklabore. Entwicklung und Prototyping: Sekundärentwicklung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den H2-EDU-Varianten. Greifen und Manipulation: Erforschung komplexer Handhabungsaufgaben mit Greifern sowie Drei- und Fünffingerhänden. Mensch-Roboter-Interaktion: Entwicklung visueller und sprachbasierter Interaktionsszenarien mithilfe von Kameras, Mikrofonen und Lautsprechern. Demonstration und Präsentation: Einsatz in Technologiezentren, Forschungsausstellungen, Veranstaltungen und anspruchsvollen Robotikvorführungen. Technische Spezifikationen Abmessungen: ca. 1.820 × 456 × 218 mm im aufrechten Stand Gewicht: ca. 70 kg inklusive Akku, abhängig von Variante und Handkonfiguration Material: Luftfahrt-Aluminium, Titanlegierung und hochfester Konstruktionskunststoff Freiheitsgrade: 31 DOF in der Grundkonfiguration; bis zu 73 DOF mit Geschicklichkeitshänden Grundkonfiguration: Beine 6 × 2 DOF, Arme 7 × 2 DOF, Taille 3 DOF und Kopf 2 DOF Aktuatoren: Trägheitsarme High-Speed-PMSM-Gelenkmotoren mit industriellen Kreuzrollenlagern Maximales Drehmoment: bis 120 N·m in den Armen und bis 360 N·m in den Beinen Armtraglast: ca. 7 kg Nenntraglast und bis ca. 15 kg Spitzentraglast Gliedmaßenlänge: Beine ca. 1.045 mm; Arme ca. 690 mm Sensorik: Bionische Weitwinkel-Stereokameras und Array-Mikrofone; EDU zusätzlich mit Hochleistungslautsprechern Handgelenkkameras: Bei EDU Smart jeweils eine RGB-Kamera pro Hand mit 1.920 × 1.080 Pixeln und einem Sichtfeld von diagonal 130°, horizontal 120° und vertikal 81° Basisrechner: H2 Basis mit Intel Core i5; H2 EDU mit PC1 Intel Core i5 und PC2 Intel Core i7 High-Compute: Bei H2 EDU optional PC3 mit NVIDIA Jetson Thor sowie PC4 mit Intel Core i7 oder NVIDIA Jetson Orin NX Konnektivität: Wi-Fi 6 und Bluetooth 5.2 Akku: Schnellwechselbarer Lithium-Ionen-Akku mit 15 Ah, 0,972 kWh und maximal 75,6 V Laufzeit: ca. 3 Stunden, abhängig von Konfiguration, Bewegung und Einsatzbedingungen Kühlung: Lokale Luftkühlung Software: OTA-Updates; Sekundärentwicklung und erweiterte KI-Funktionen abhängig von der Modellvariante und Compute-Konfiguration Garantie: H2 Basis 8 Monate; H2 EDU und H2 EDU Smart 12 Monate Lieferumfang 1× Unitree H2 in der gewählten Ausführung 1× Smart-Akku mit Schnellwechselmechanismus 1× Ladegerät 1× Handfernbedienung 1× Hebekran Bei H2 EDU Smart: 2× Geschicklichkeitshände gemäß gewählter Variante Bei H2 EDU Smart: 2× Handgelenk-RGB-Kamera, jeweils eine pro Hand Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49800,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter


-
Was sind die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse, und wie können Forscher sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist?
Die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse sind die Relevanz des Themas für die Zielgruppe, der Impact Factor der Zeitschrift, die Reputation der Herausgeber und des Editorial Boards sowie die Qualität des Peer-Review-Prozesses. Forscher können sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist, indem sie die Richtlinien und den Prozess für die Peer-Review-Verfahren der Zeitschrift sorgfältig prüfen, die Reputation der Herausgeber und des Editorial Boards recherchieren und sich über den Impact Factor und die Indexierung der Zeitschrift informieren. Zusätzlich können Forscher sich mit Kollegen und anderen Experten in ihrem Fachgebiet austauschen, um Empfehl **
-
Was sind die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse, und wie können Forscher sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist?
Die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse sind die Relevanz des Themas für die Zeitschrift, die Qualität des Peer-Review-Prozesses, die Reputation der Zeitschrift in der wissenschaftlichen Gemeinschaft und die Indexierung in renommierten Datenbanken. Forscher können sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist, indem sie die Richtlinien und den Prozess der Zeitschrift für die Begutachtung von Manuskripten überprüfen, die Reputation und den Impact Factor der Zeitschrift recherchieren und sich mit Kollegen und Experten in ihrem Fachgebiet austauschen, um Empfehlungen zu erhalten. Es ist auch ratsam, die Liste der Mitglieder des **
-
Wie beeinflusst das Peer-Review-Verfahren die Qualität wissenschaftlicher Forschung in den Bereichen Medizin, Ingenieurwesen und Sozialwissenschaften?
Das Peer-Review-Verfahren trägt zur Qualitätssicherung in der medizinischen Forschung bei, indem es sicherstellt, dass Studienmethoden und Ergebnisse von Experten auf dem Gebiet überprüft werden. Im Ingenieurwesen hilft das Peer-Review-Verfahren, die Genauigkeit und Zuverlässigkeit von Forschungsergebnissen zu gewährleisten, bevor sie in die Praxis umgesetzt werden. In den Sozialwissenschaften trägt das Peer-Review-Verfahren dazu bei, dass Forschungsergebnisse auf der Grundlage akzeptierter wissenschaftlicher Standards und Methoden bewertet werden, was die Glaubwürdigkeit und Relevanz der Forschungsergebnisse erhöht. Insgesamt fördert das Peer-Review-Verfahren in allen Bereichen die Qualität wissenschaftlicher Forschung, indem es eine un **
-
Was sind die Vorteile und Einschränkungen des Peer-Review-Verfahrens in Bezug auf die Qualität wissenschaftlicher Forschung?
Die Vorteile des Peer-Review-Verfahrens sind, dass es die Qualität und Glaubwürdigkeit von wissenschaftlichen Arbeiten sicherstellt, indem sie von Experten auf Fehler und Unstimmigkeiten überprüft werden. Es fördert auch den wissenschaftlichen Austausch und die Weiterentwicklung von Ideen. Einschränkungen sind, dass es Zeit und Ressourcen in Anspruch nimmt und manchmal zu Verzögerungen bei der Veröffentlichung führen kann. Außerdem kann es vorkommen, dass gute Arbeiten aufgrund persönlicher Vorurteile oder Konkurrenz abgelehnt werden. **


Was sind die Vorteile und Herausforderungen des Peer-Review-Prozesses in der wissenschaftlichen Forschung? Kannst du den Peer-Review-Prozess erklären und seine Bedeutung für die Qualitätssicherung in der wissenschaftlichen Publikation erläutern?
Die Vorteile des Peer-Review-Prozesses sind die Qualitätssicherung, die Validierung von Forschungsergebnissen und die Verbesserung der Glaubwürdigkeit von wissenschaftlichen Publikationen. Die Herausforderungen liegen in der Zeit- und Ressourcenintensität, möglichen Voreingenommenheiten der Gutachter und der Gefahr von Verzögerungen bei der Veröffentlichung. Der Peer-Review-Prozess beinhaltet die kritische Bewertung von wissenschaftlichen Arbeiten durch unabhängige Experten aus dem gleichen Fachgebiet. Er dient dazu, die Qualität, Originalität und Relevanz von Forschungsergebnissen zu überprüfen und sicherzustellen. Dadurch wird die Glaubwürdigkeit und Zu **
Wofür benötigt man die Formel r = r1 x r2 für r1 und r2?
Die Formel r = r1 x r2 wird verwendet, um den Gesamtwiderstand in einer Schaltung zu berechnen, wenn zwei Widerstände in Reihe geschaltet sind. r1 und r2 sind die Werte der beiden Widerstände und r ist der Gesamtwiderstand. Die Formel basiert auf dem Gesetz von Ohm, das besagt, dass der Gesamtwiderstand in einer Reihenschaltung die Summe der einzelnen Widerstände ist. **
Top-Angebote
Produkte zum Begriff Unitree-R1-Base:
-
Unitree R1 Base - Humanoider Roboter[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"left","device_type":"all","type":"row","id":"xkeumd8","elements":[{"device_type":"all","type":"column","id":"v90rev9","elements":[{"type":"text","id":"kt9q9gt","content":"Unitree R1 Base – Kompakter humanoider Roboter für Bildung, Präsentation und DemonstrationnDer Unitree R1 Base ist ein kompakter humanoider Roboter für Bildung, technische Demonstrationen, Events und professionelle Präsentationen. Mit 26 Freiheitsgraden, dynamischer Balance und präziser Aktorik ermöglicht er flüssige, menschenähnliche Bewegungsabläufe. Eine integrierte Stereo-Kamera, ein leistungsfähiger 8-Kern-Prozessor sowie Wi-Fi 6, Bluetooth 5.2 und OTA-Updates ergänzen die Ausstattung. Der Roboter wird betriebsbereit mit Controller geliefert und ermöglicht einen unkomplizierten Einstieg in die humanoide Robotik. Die Base-Version unterstützt keine individuelle Programmierung oder Sekundärentwicklung. Für eigene Software, KI-Modelle und Bewegungssteuerungen ist die Unitree R1 EDU-Version erforderlich.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top"},{"icon":"fas mgz-fa-info-circle","content":"Exklusiv für B2B: Nur für Unternehmen, Behörden, Hochschulen, Forschungseinrichtungen, Agenturen und Freelancer. Kein Verkauf an Privatkunden.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","preset":"info","message_box_color":"#5e7f96","message_box_background_color":"#dff2fe","message_box_border_color":"#cfebfe","message_icon_color":"#56b0ee","type":"message_box","id":"jd6twts"}],"md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top"}],"background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top"}],"pid":"cw_69671878be7c0"}[/mgz_pagebuilder]9996,00 €*Versand: 9,90 €Sichere Weiterleitung zum Anbieter
-
UNITREE R1 EDU 3 - Unitree R1 EDU U3 - Humanoider RoboterUnitree R1 Serie – humanoider Forschungsroboter Die Unitree R1 Serie umfasst eine Reihe humanoider Roboter, die für Forschung, Lehre und Entwicklung im Bereich künstliche Intelligenz und Robotik ausgelegt sind. Alle Modelle teilen eine identische Grundarchitektur mit zweibeinigem Aufbau, modularer Elektronik und integrierter Sensorik. Sie unterscheiden sich je nach Variante in Prozessorleistung, Freiheitsgraden, Sensorik und der Möglichkeit zur Programmierung. Durch die modulare Struktur und standardisierte Schnittstellen ist die Serie sowohl für experimentelle Projekte als auch für Lehranwendungen geeignet. Modellübersicht: R1 Base , 24 DOF, 8-Kern-CPU, Stereo-Kamera, keine Sekundärentwicklung, nicht programmierbar. R1 Edu U1 , +40 Tops KI-Rechenleistung, High- und Low-Level-Programmierung, Unterstützung für Simulationen (z. B. Isaac SIM). R1 Edu U2 , +2 DOF im Kopf (insgesamt 26), 100 Tops KI-Rechenleistung. R1 Edu U3 , Zwei Dex3-1 Dreifingerhände (ohne Tastsensorik), gesamt 40 DOF. R1 Edu U4 , Wie U3, jedoch mit Tastsensorik in den Händen. R1 Edu U5 , Zwei Revo 2 Basic Fünffingerhände, gesamt 38 DOF. R1 Edu U6 , Wie U5, jedoch Revo 2 Touch mit Tastsensorik. Modulare Bauweise , Die gemeinsame Plattform erlaubt den Austausch von Komponenten und erleichtert Upgrades zwischen den Modellen. Robuste Mechanik , Alle Varianten nutzen ein internes Kabelführungssystem und eine aktive Luftkühlung für stabilen Dauerbetrieb. Sensorintegration , Stereo-Kameras, Mikrofon-Arrays und Lautsprecher ermöglichen Wahrnehmung und Interaktion mit der Umgebung. Hochpräzise Aktuatoren , Jede Achse wird von kompakten Servomotoren mit präziser Rückmeldung angesteuert. Kommunikation , WiFi 6 und Bluetooth 5.2 sind in allen Versionen integriert, um kabellose Steuerung und Datenübertragung zu ermöglichen. Energieversorgung , Wechselbare Lithium-Akkus sichern eine Laufzeit von bis zu etwa einer Stunde und können im laufenden Betrieb getauscht werden. Technische Daten (Basismodell R1 Base): Maße stehend (L×B×H): ca. 1210 × 357 × 190 mm Gewicht mit Batterie: ca. 25 kg Gesamtfreiheitsgrade: 24 DOF (modellabhängig bis 40 DOF) Recheneinheit: 8-Kern CPU bis 100 Tops KI-Rechenleistung (modellabhängig) Beinlänge (Oberschenkel + Unterschenkel): ca. 0,675 m Armspannweite: ca. 0,435 m Konnektivität: WiFi 6, Bluetooth 5.2 Betriebsdauer: ca. 1 Stunde pro Akkuladung Anwendungsbereiche: Forschung und Entwicklung im Bereich humanoider Robotik und künstlicher Intelligenz Lehre und Ausbildung an Hochschulen und Forschungseinrichtungen Simulation, Bewegungsanalyse und Steuerungsentwicklung Interaktive Demonstrationen oder Robotik-Workshops Lieferumfang (modellabhängig): 1× Unitree R1 Roboter (je nach Variante Base oder Edu) 1× Controller 1× Batterie (Lithium-Akku, wechselbar) 1× Ladegerät 1× Bedienungsanleitung Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.30300,00 €*Versand: 51,65 €Sichere Weiterleitung zum Anbieter
-
UNITREE R1 EDU 6 - Unitree R1 EDU U6 - Humanoider RoboterUnitree R1 Serie – humanoider Forschungsroboter Die Unitree R1 Serie umfasst eine Reihe humanoider Roboter, die für Forschung, Lehre und Entwicklung im Bereich künstliche Intelligenz und Robotik ausgelegt sind. Alle Modelle teilen eine identische Grundarchitektur mit zweibeinigem Aufbau, modularer Elektronik und integrierter Sensorik. Sie unterscheiden sich je nach Variante in Prozessorleistung, Freiheitsgraden, Sensorik und der Möglichkeit zur Programmierung. Durch die modulare Struktur und standardisierte Schnittstellen ist die Serie sowohl für experimentelle Projekte als auch für Lehranwendungen geeignet. Modellübersicht: R1 Base , 24 DOF, 8-Kern-CPU, Stereo-Kamera, keine Sekundärentwicklung, nicht programmierbar. R1 Edu U1 , +40 Tops KI-Rechenleistung, High- und Low-Level-Programmierung, Unterstützung für Simulationen (z. B. Isaac SIM). R1 Edu U2 , +2 DOF im Kopf (insgesamt 26), 100 Tops KI-Rechenleistung. R1 Edu U3 , Zwei Dex3-1 Dreifingerhände (ohne Tastsensorik), gesamt 40 DOF. R1 Edu U4 , Wie U3, jedoch mit Tastsensorik in den Händen. R1 Edu U5 , Zwei Revo 2 Basic Fünffingerhände, gesamt 38 DOF. R1 Edu U6 , Wie U5, jedoch Revo 2 Touch mit Tastsensorik. Modulare Bauweise , Die gemeinsame Plattform erlaubt den Austausch von Komponenten und erleichtert Upgrades zwischen den Modellen. Robuste Mechanik , Alle Varianten nutzen ein internes Kabelführungssystem und eine aktive Luftkühlung für stabilen Dauerbetrieb. Sensorintegration , Stereo-Kameras, Mikrofon-Arrays und Lautsprecher ermöglichen Wahrnehmung und Interaktion mit der Umgebung. Hochpräzise Aktuatoren , Jede Achse wird von kompakten Servomotoren mit präziser Rückmeldung angesteuert. Kommunikation , WiFi 6 und Bluetooth 5.2 sind in allen Versionen integriert, um kabellose Steuerung und Datenübertragung zu ermöglichen. Energieversorgung , Wechselbare Lithium-Akkus sichern eine Laufzeit von bis zu etwa einer Stunde und können im laufenden Betrieb getauscht werden. Technische Daten (Basismodell R1 Base): Maße stehend (L×B×H): ca. 1210 × 357 × 190 mm Gewicht mit Batterie: ca. 25 kg Gesamtfreiheitsgrade: 24 DOF (modellabhängig bis 40 DOF) Recheneinheit: 8-Kern CPU bis 100 Tops KI-Rechenleistung (modellabhängig) Beinlänge (Oberschenkel + Unterschenkel): ca. 0,675 m Armspannweite: ca. 0,435 m Konnektivität: WiFi 6, Bluetooth 5.2 Betriebsdauer: ca. 1 Stunde pro Akkuladung Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads. Anwendungsbereiche: Forschung und Entwicklung im Bereich humanoider Robotik und künstlicher Intelligenz Lehre und Ausbildung an Hochschulen und Forschungseinrichtungen Simulation, Bewegungsanalyse und Steuerungsentwicklung Interaktive Demonstrationen oder Robotik-Workshops Lieferumfang (modellabhängig): 1× Unitree R1 Roboter (je nach Variante Base oder Edu) 1× Controller 1× Batterie (Lithium-Akku, wechselbar) 1× Ladegerät 1× Bedienungsanleitung33200,00 €*Versand: 51,65 €Sichere Weiterleitung zum Anbieter
-
Grammatica di base dell'italianoGrammatica di base dell'italiano , La prima grammatica cognitiva dell'italiano , Zündschlösser > Elektro- & Zündungssensoren & -schalter , Erscheinungsjahr: 20160201, Produktform: Kartoniert, Seitenzahl/Blattzahl: 311, Keyword: Grammatik; Italienisch; Sekundarstufe I; VHS, Fachschema: Italienisch / Schulbuch~Fremdsprachenunterricht, Sprache: Italienisch, Bildungszweck: für die Erwachsenenbildung~für die Sekundarstufe I~Für die Gesamtschule~Für das Gymnasium~Für die Hauptschule~Für die Realschule, Altersempfehlung / Lesealter: 23, Genaues Alter: ERW, Warengruppe: HC/Schulbücher, Fachkategorie: Unterricht und Didaktik: Moderne Sprachen: Fremdsprachenerwerb, Schulform: ERW GES GYM HAS RES SEK, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Klett Sprachen GmbH, Verlag: Klett Sprachen GmbH, Verlag: Klett, Ernst, Sprachen GmbH, Länge: 208, Breite: 294, Höhe: 15, Gewicht: 900, Produktform: Kartoniert, Genre: Schule und Lernen, Genre: Schule und Lernen, Herkunftsland: SPANIEN (ES), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Internationale Lagertitel, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Schulform: Erwachsenenbildung, Gesamtschule, Gymnasium, Hauptschule, Realschule, Sekundarschule (alle kombinierten Haupt- und Realschularten), Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, Unterkatalog: Schulbuch,25,50 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie wirkungsvoll ist das Peer-Review-Verfahren bei der Sicherstellung der Qualität wissenschaftlicher Forschung?
Das Peer-Review-Verfahren ist ein wichtiger Schritt zur Sicherstellung der Qualität wissenschaftlicher Forschung, da es die Überprüfung und Bewertung von Forschungsarbeiten durch unabhängige Experten ermöglicht. Es hilft, Fehler und Mängel in Studien aufzudecken, bevor sie veröffentlicht werden. Allerdings ist es nicht fehlerfrei und kann auch zu Verzögerungen bei der Veröffentlichung führen. **
-
Wie erkenne ich Peer Review Artikel?
Peer-Review-Artikel sind wissenschaftliche Artikel, die vor der Veröffentlichung von unabhängigen Experten überprüft wurden, um deren Qualität und Richtigkeit sicherzustellen. Du kannst Peer-Review-Artikel anhand von Angaben wie "Peer-Reviewed", "Refereed", "Reviewed by experts" oder ähnlichen Formulierungen in der Zeitschrift oder auf der Website erkennen. Zudem sind in der Regel die Namen und Institutionen der Gutachter am Ende des Artikels aufgeführt. Peer-Review-Artikel enthalten auch eine ausführliche Literaturangabe und eine Methode, wie die Studie durchgeführt wurde. Es ist wichtig, auf solche Artikel zurückzugreifen, da sie eine höhere Glaubwürdigkeit und Qualität aufweisen. **
-
Was sind die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse, und wie können Forscher sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist?
Die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse sind die Relevanz des Themas für die Zielgruppe, der Impact Factor der Zeitschrift, die Reputation der Herausgeber und des Editorial Boards sowie die Qualität des Peer-Review-Prozesses. Forscher können sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist, indem sie die Richtlinien und den Prozess für die Peer-Review-Verfahren der Zeitschrift sorgfältig prüfen, die Reputation der Herausgeber und des Editorial Boards recherchieren und sich über den Impact Factor und die Indexierung der Zeitschrift informieren. Zusätzlich können Forscher sich mit Kollegen und anderen Experten in ihrem Fachgebiet austauschen, um Empfehl **
-
Was sind die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse, und wie können Forscher sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist?
Die wichtigsten Kriterien für die Auswahl einer Fachzeitschrift zur Veröffentlichung wissenschaftlicher Forschungsergebnisse sind die Relevanz des Themas für die Zeitschrift, die Qualität des Peer-Review-Prozesses, die Reputation der Zeitschrift in der wissenschaftlichen Gemeinschaft und die Indexierung in renommierten Datenbanken. Forscher können sicherstellen, dass die ausgewählte Fachzeitschrift einen angemessenen Peer-Review-Prozess und eine hohe wissenschaftliche Reputation aufweist, indem sie die Richtlinien und den Prozess der Zeitschrift für die Begutachtung von Manuskripten überprüfen, die Reputation und den Impact Factor der Zeitschrift recherchieren und sich mit Kollegen und Experten in ihrem Fachgebiet austauschen, um Empfehlungen zu erhalten. Es ist auch ratsam, die Liste der Mitglieder des **
Ähnliche Suchbegriffe für Unitree-R1-Base
-
UNITREE G1 BASE - G1 Base - Humanoider Roboter, BasicUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.25125,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
UNITREE H2 BASE - H2 Basic - humanoider ForschungsroboterUnitree H2 - Vollgroßer humanoider Roboter für Forschung, Entwicklung und Physical AI Der Unitree H2 ist eine vielseitige Familie vollgroßer humanoider Roboter für Forschung, Lehre, KI-Entwicklung und anspruchsvolle Anwendungen im Bereich Physical AI. Je nach Variante eignet er sich für Bewegungsforschung, Mensch-Roboter-Interaktion, autonome Systeme sowie Greif- und Manipulationsaufgaben. Mit einer Stehhöhe von ca. 1,82 m, einem Gewicht von rund 70 kg und einem bionischen Gesicht verbindet der H2 eine menschenähnliche Erscheinung mit hoher Beweglichkeit und leistungsfähiger Aktorik. Die Grundplattform verfügt über 31 Freiheitsgrade, darunter zwölf in den Beinen, 14 in den Armen, drei in der Taille und zwei im Kopf. Das Chassis besteht aus Luftfahrt-Aluminium, Titanlegierung und hochfestem Konstruktionskunststoff. Industrielle Kreuzrollenlager und trägheitsarme PMSM-Gelenkmotoren ermöglichen präzise und reaktionsschnelle Bewegungen. Dabei erreicht der H2 maximale Gelenkdrehmomente von bis zu 120 N·m in den Armen und bis zu 360 N·m in den Beinen. Zur Grundausstattung gehören bionische Weitwinkel-Stereokameras, Array-Mikrofone, Wi-Fi 6 und Bluetooth 5.2. Der schnellwechselbare Lithium-Ionen-Akku mit 0,972 kWh ermöglicht eine Laufzeit von rund drei Stunden. Die Modellfamilie reicht von der vorführungsorientierten Basisversion über die entwicklungsoffene H2 EDU Standard bis zu den H2 EDU Smart Varianten mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden. Abhängig von der Konfiguration stehen bis zu 73 Freiheitsgrade, taktile oder visuo-taktile Sensorik, Handgelenkkameras und zusätzliche High-Compute-Module zur Verfügung. Hinweise zu Varianten (Stand 08/2026) H2 – Basismodell H2 Basis: Vorführungsorientierte Ausführung mit 31 DOF, bionischem Gesicht und Intel-Core-i5-Basisrechner. Ohne Hände, zusätzliches High-Compute-Modul und Unterstützung für Sekundärentwicklung. H2 EDU – Entwicklungsplattform H2 EDU Standard: Entwicklungsoffene Ausführung mit 31 DOF, PC1 mit Intel Core i5 und PC2 mit Intel Core i7. Geschicklichkeitshände, Handgelenkkameras und zusätzliche High-Compute-Module sind optional erhältlich. H2 EDU Smart – Basis: EDU Standard H2 EDU Smart A: Zwei Dex1-1-Plus-Greifer mit jeweils einem DOF, einstellbarer Greifkraft von 5–120 N und RS485-Schnittstelle, insgesamt 33 DOF. H2 EDU Smart B: Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik mit jeweils sieben DOF und USB-Schnittstelle, insgesamt 45 DOF. H2 EDU Smart C: Zwei taktile Dex3-1-Dreifingerhände mit jeweils sieben DOF und 33 Sensoren pro Hand, insgesamt 45 DOF. H2 EDU Smart D: Zwei Dex5-1-Fünffingerhände ohne taktile Sensorik mit jeweils 16 DOF, 10 N Fingerspitzenkraft und USB-2.0-Schnittstelle, insgesamt 63 DOF. H2 EDU Smart E: Zwei taktile Dex5-1P-Fünffingerhände mit jeweils 16 DOF und 94 Sensoren pro Hand, insgesamt 63 DOF. H2 EDU Smart F: Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart G: Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik und jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart H: Zwei Inspire DFQ Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart I: Zwei taktile Inspire E2 Fünffingerhände mit jeweils sechs DOF und 17 Sensoren pro Hand, insgesamt 43 DOF. H2 EDU Smart J: Zwei BrainCo Revo 3 U21 Fünffingerhände ohne taktile Sensorik mit jeweils 21 DOF, insgesamt 73 DOF. H2 EDU Smart K: Zwei taktile BrainCo Revo 3 U21T Fünffingerhände mit jeweils 21 DOF und einer angegebenen Kraftauflösung von 0,01 N, insgesamt 73 DOF. H2 EDU Smart L: Zwei visuo-taktile BrainCo Revo 3 U21VT Fünffingerhände mit jeweils 21 DOF und einer angegebenen räumlichen Auflösung von 130 μm, insgesamt 73 DOF. H2 EDU Smart M: Zwei Wuji Hand 2 Fünffingerhände ohne taktile Sensorik mit jeweils 20 DOF, Ethernet-Schnittstelle und mindestens 15 N Fingerspitzenkraft, insgesamt 71 DOF. Merkmale Menschenähnliche Bauweise: Vollgroße humanoide Plattform mit ca. 1,82 m Stehhöhe, bionischem Gesicht und rund 70 kg Gewicht. Variable Beweglichkeit: Je nach Körper- und Handkonfiguration 31 bis 73 Freiheitsgrade. Leistungsstarke Aktorik: Maximale Gelenkdrehmomente bis 120 N·m in den Armen und bis 360 N·m in den Beinen. Hohe Armtraglast: Nenntraglast bis ca. 7 kg und Spitzentraglast bis ca. 15 kg. Intelligente Wahrnehmung: Bionische Weitwinkel-Stereokameras und Array-Mikrofone sowie bei EDU-Smart-Modellen zusätzliche Handgelenkkameras. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler oder visuo-taktiler Sensorik. Erweiterbare Rechenleistung: EDU-Plattform mit mehreren Rechnereinheiten und optionalen High-Compute-Modulen für KI- und Entwicklungsanwendungen. Anwendung & Nutzen Forschung und Physical AI: Entwicklung und Erprobung lernfähiger, verkörperter KI-Systeme und humanoider Bewegungsmodelle. Lehre und Ausbildung: Praxisnahe Plattform für Hochschulen, Forschungseinrichtungen und Robotiklabore. Entwicklung und Prototyping: Sekundärentwicklung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den H2-EDU-Varianten. Greifen und Manipulation: Erforschung komplexer Handhabungsaufgaben mit Greifern sowie Drei- und Fünffingerhänden. Mensch-Roboter-Interaktion: Entwicklung visueller und sprachbasierter Interaktionsszenarien mithilfe von Kameras, Mikrofonen und Lautsprechern. Demonstration und Präsentation: Einsatz in Technologiezentren, Forschungsausstellungen, Veranstaltungen und anspruchsvollen Robotikvorführungen. Technische Spezifikationen Abmessungen: ca. 1.820 × 456 × 218 mm im aufrechten Stand Gewicht: ca. 70 kg inklusive Akku, abhängig von Variante und Handkonfiguration Material: Luftfahrt-Aluminium, Titanlegierung und hochfester Konstruktionskunststoff Freiheitsgrade: 31 DOF in der Grundkonfiguration; bis zu 73 DOF mit Geschicklichkeitshänden Grundkonfiguration: Beine 6 × 2 DOF, Arme 7 × 2 DOF, Taille 3 DOF und Kopf 2 DOF Aktuatoren: Trägheitsarme High-Speed-PMSM-Gelenkmotoren mit industriellen Kreuzrollenlagern Maximales Drehmoment: bis 120 N·m in den Armen und bis 360 N·m in den Beinen Armtraglast: ca. 7 kg Nenntraglast und bis ca. 15 kg Spitzentraglast Gliedmaßenlänge: Beine ca. 1.045 mm; Arme ca. 690 mm Sensorik: Bionische Weitwinkel-Stereokameras und Array-Mikrofone; EDU zusätzlich mit Hochleistungslautsprechern Handgelenkkameras: Bei EDU Smart jeweils eine RGB-Kamera pro Hand mit 1.920 × 1.080 Pixeln und einem Sichtfeld von diagonal 130°, horizontal 120° und vertikal 81° Basisrechner: H2 Basis mit Intel Core i5; H2 EDU mit PC1 Intel Core i5 und PC2 Intel Core i7 High-Compute: Bei H2 EDU optional PC3 mit NVIDIA Jetson Thor sowie PC4 mit Intel Core i7 oder NVIDIA Jetson Orin NX Konnektivität: Wi-Fi 6 und Bluetooth 5.2 Akku: Schnellwechselbarer Lithium-Ionen-Akku mit 15 Ah, 0,972 kWh und maximal 75,6 V Laufzeit: ca. 3 Stunden, abhängig von Konfiguration, Bewegung und Einsatzbedingungen Kühlung: Lokale Luftkühlung Software: OTA-Updates; Sekundärentwicklung und erweiterte KI-Funktionen abhängig von der Modellvariante und Compute-Konfiguration Garantie: H2 Basis 8 Monate; H2 EDU und H2 EDU Smart 12 Monate Lieferumfang 1× Unitree H2 in der gewählten Ausführung 1× Smart-Akku mit Schnellwechselmechanismus 1× Ladegerät 1× Handfernbedienung 1× Hebekran Bei H2 EDU Smart: 2× Geschicklichkeitshände gemäß gewählter Variante Bei H2 EDU Smart: 2× Handgelenk-RGB-Kamera, jeweils eine pro Hand Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49800,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNTR UNI REMOTE - Unitree Universal Remote Controller f. G1, R1, H1, Go2Der Unitree Universal Remote Controller kann mit einer Ladespannung von 5V und einem Ladestrom von 2A einfach aufgeladen werden, um sicherzustellen, dass er immer einsatzbereit ist, wenn Sie ihn benötigen. Die kabellose Kommunikation erfolgt über eine Frequenz von 2,4 GHz und einen digitalen Übertragungsmodul, was eine zuverlässige und stabile Verbindung gewährleistet. Dank Bluetooth-Technologie können Sie den Unitree G1, R1, H1 und Go2 bequem und drahtlos über den Remote Controller steuern. Der Remote control Abstand von mehr als 100 Metern ermöglicht es Ihnen, den Roboter aus einer großen Entfernung zu kontrollieren und eine vielseitige Steuerung in verschiedenen Anwendungsszenarien zu gewährleisten. Mit einer beeindruckenden Laufzeit von 4,5 Stunden können Sie die Roboter problemlos über längere Zeiträume hinweg steuern, ohne sich um häufiges Nachladen sorgen zu müssen. Dies ermöglicht Ihnen längere Erkundungstouren und vielseitige Einsätze, ohne die Steuerung zu unterbrechen. Spezifikationen: •Ladespannung: 5V •Ladestrom: 2A •Frequenz: 2.4GHz •Kommunikationsmodus: digitales Übertragungsmodul, bluetooth •laufzeit: 4.5h •Remote control Abstand: mehr als 100m Lieferumfang: •1x Universal Remote Controller350,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
UNITREE R1 EDU 4 - Unitree R1 EDU U4 - Humanoider RoboterUnitree R1 Serie – humanoider Forschungsroboter Die Unitree R1 Serie umfasst eine Reihe humanoider Roboter, die für Forschung, Lehre und Entwicklung im Bereich künstliche Intelligenz und Robotik ausgelegt sind. Alle Modelle teilen eine identische Grundarchitektur mit zweibeinigem Aufbau, modularer Elektronik und integrierter Sensorik. Sie unterscheiden sich je nach Variante in Prozessorleistung, Freiheitsgraden, Sensorik und der Möglichkeit zur Programmierung. Durch die modulare Struktur und standardisierte Schnittstellen ist die Serie sowohl für experimentelle Projekte als auch für Lehranwendungen geeignet. Modellübersicht: R1 Base , 24 DOF, 8-Kern-CPU, Stereo-Kamera, keine Sekundärentwicklung, nicht programmierbar. R1 Edu U1 , +40 Tops KI-Rechenleistung, High- und Low-Level-Programmierung, Unterstützung für Simulationen (z. B. Isaac SIM). R1 Edu U2 , +2 DOF im Kopf (insgesamt 26), 100 Tops KI-Rechenleistung. R1 Edu U3 , Zwei Dex3-1 Dreifingerhände (ohne Tastsensorik), gesamt 40 DOF. R1 Edu U4 , Wie U3, jedoch mit Tastsensorik in den Händen. R1 Edu U5 , Zwei Revo 2 Basic Fünffingerhände, gesamt 38 DOF. R1 Edu U6 , Wie U5, jedoch Revo 2 Touch mit Tastsensorik. Modulare Bauweise , Die gemeinsame Plattform erlaubt den Austausch von Komponenten und erleichtert Upgrades zwischen den Modellen. Robuste Mechanik , Alle Varianten nutzen ein internes Kabelführungssystem und eine aktive Luftkühlung für stabilen Dauerbetrieb. Sensorintegration , Stereo-Kameras, Mikrofon-Arrays und Lautsprecher ermöglichen Wahrnehmung und Interaktion mit der Umgebung. Hochpräzise Aktuatoren , Jede Achse wird von kompakten Servomotoren mit präziser Rückmeldung angesteuert. Kommunikation , WiFi 6 und Bluetooth 5.2 sind in allen Versionen integriert, um kabellose Steuerung und Datenübertragung zu ermöglichen. Energieversorgung , Wechselbare Lithium-Akkus sichern eine Laufzeit von bis zu etwa einer Stunde und können im laufenden Betrieb getauscht werden. Technische Daten (Basismodell R1 Base): Maße stehend (L×B×H): ca. 1210 × 357 × 190 mm Gewicht mit Batterie: ca. 25 kg Gesamtfreiheitsgrade: 24 DOF (modellabhängig bis 40 DOF) Recheneinheit: 8-Kern CPU bis 100 Tops KI-Rechenleistung (modellabhängig) Beinlänge (Oberschenkel + Unterschenkel): ca. 0,675 m Armspannweite: ca. 0,435 m Konnektivität: WiFi 6, Bluetooth 5.2 Betriebsdauer: ca. 1 Stunde pro Akkuladung Anwendungsbereiche: Forschung und Entwicklung im Bereich humanoider Robotik und künstlicher Intelligenz Lehre und Ausbildung an Hochschulen und Forschungseinrichtungen Simulation, Bewegungsanalyse und Steuerungsentwicklung Interaktive Demonstrationen oder Robotik-Workshops Lieferumfang (modellabhängig): 1× Unitree R1 Roboter (je nach Variante Base oder Edu) 1× Controller 1× Batterie (Lithium-Akku, wechselbar) 1× Ladegerät 1× Bedienungsanleitung Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.33000,00 €*Versand: 51,65 €Sichere Weiterleitung zum Anbieter
-
Wie beeinflusst das Peer-Review-Verfahren die Qualität wissenschaftlicher Forschung in den Bereichen Medizin, Ingenieurwesen und Sozialwissenschaften?
Das Peer-Review-Verfahren trägt zur Qualitätssicherung in der medizinischen Forschung bei, indem es sicherstellt, dass Studienmethoden und Ergebnisse von Experten auf dem Gebiet überprüft werden. Im Ingenieurwesen hilft das Peer-Review-Verfahren, die Genauigkeit und Zuverlässigkeit von Forschungsergebnissen zu gewährleisten, bevor sie in die Praxis umgesetzt werden. In den Sozialwissenschaften trägt das Peer-Review-Verfahren dazu bei, dass Forschungsergebnisse auf der Grundlage akzeptierter wissenschaftlicher Standards und Methoden bewertet werden, was die Glaubwürdigkeit und Relevanz der Forschungsergebnisse erhöht. Insgesamt fördert das Peer-Review-Verfahren in allen Bereichen die Qualität wissenschaftlicher Forschung, indem es eine un **
-
Was sind die Vorteile und Einschränkungen des Peer-Review-Verfahrens in Bezug auf die Qualität wissenschaftlicher Forschung?
Die Vorteile des Peer-Review-Verfahrens sind, dass es die Qualität und Glaubwürdigkeit von wissenschaftlichen Arbeiten sicherstellt, indem sie von Experten auf Fehler und Unstimmigkeiten überprüft werden. Es fördert auch den wissenschaftlichen Austausch und die Weiterentwicklung von Ideen. Einschränkungen sind, dass es Zeit und Ressourcen in Anspruch nimmt und manchmal zu Verzögerungen bei der Veröffentlichung führen kann. Außerdem kann es vorkommen, dass gute Arbeiten aufgrund persönlicher Vorurteile oder Konkurrenz abgelehnt werden. **
-
Was sind die Vorteile und Herausforderungen des Peer-Review-Prozesses in der wissenschaftlichen Forschung? Kannst du den Peer-Review-Prozess erklären und seine Bedeutung für die Qualitätssicherung in der wissenschaftlichen Publikation erläutern?
Die Vorteile des Peer-Review-Prozesses sind die Qualitätssicherung, die Validierung von Forschungsergebnissen und die Verbesserung der Glaubwürdigkeit von wissenschaftlichen Publikationen. Die Herausforderungen liegen in der Zeit- und Ressourcenintensität, möglichen Voreingenommenheiten der Gutachter und der Gefahr von Verzögerungen bei der Veröffentlichung. Der Peer-Review-Prozess beinhaltet die kritische Bewertung von wissenschaftlichen Arbeiten durch unabhängige Experten aus dem gleichen Fachgebiet. Er dient dazu, die Qualität, Originalität und Relevanz von Forschungsergebnissen zu überprüfen und sicherzustellen. Dadurch wird die Glaubwürdigkeit und Zu **
-
Wofür benötigt man die Formel r = r1 x r2 für r1 und r2?
Die Formel r = r1 x r2 wird verwendet, um den Gesamtwiderstand in einer Schaltung zu berechnen, wenn zwei Widerstände in Reihe geschaltet sind. r1 und r2 sind die Werte der beiden Widerstände und r ist der Gesamtwiderstand. Die Formel basiert auf dem Gesetz von Ohm, das besagt, dass der Gesamtwiderstand in einer Reihenschaltung die Summe der einzelnen Widerstände ist. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.